
- 10% rabatt på allt
487 kr
Läs direkt i Bokus Reader – eller ladda ned till din enhet (PDF kräver ofta zoom och scroll på små skärmar).
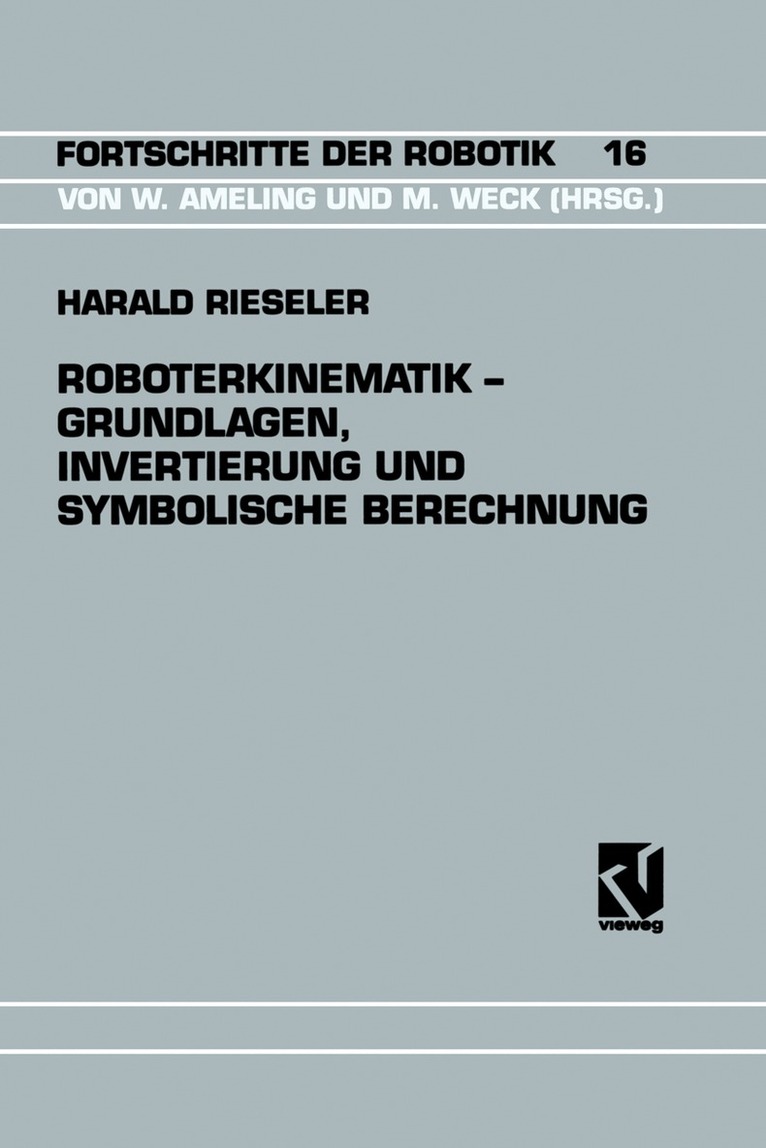
Harald Rieseler
Häftad, 1992
827 kr
487 kr
Läs direkt i Bokus Reader – eller ladda ned till din enhet (PDF kräver ofta zoom och scroll på små skärmar).
Harald Rieseler
Häftad, 1992
827 kr
487 kr
Läs direkt i Bokus Reader – eller ladda ned till din enhet (PDF kräver ofta zoom och scroll på små skärmar).
Harald Rieseler
Häftad, 1992
827 kr